WAIC 2026|创始人许华哲受邀参加
当泛化成为共识,通用机器人开始走进现实
2026年07月21日
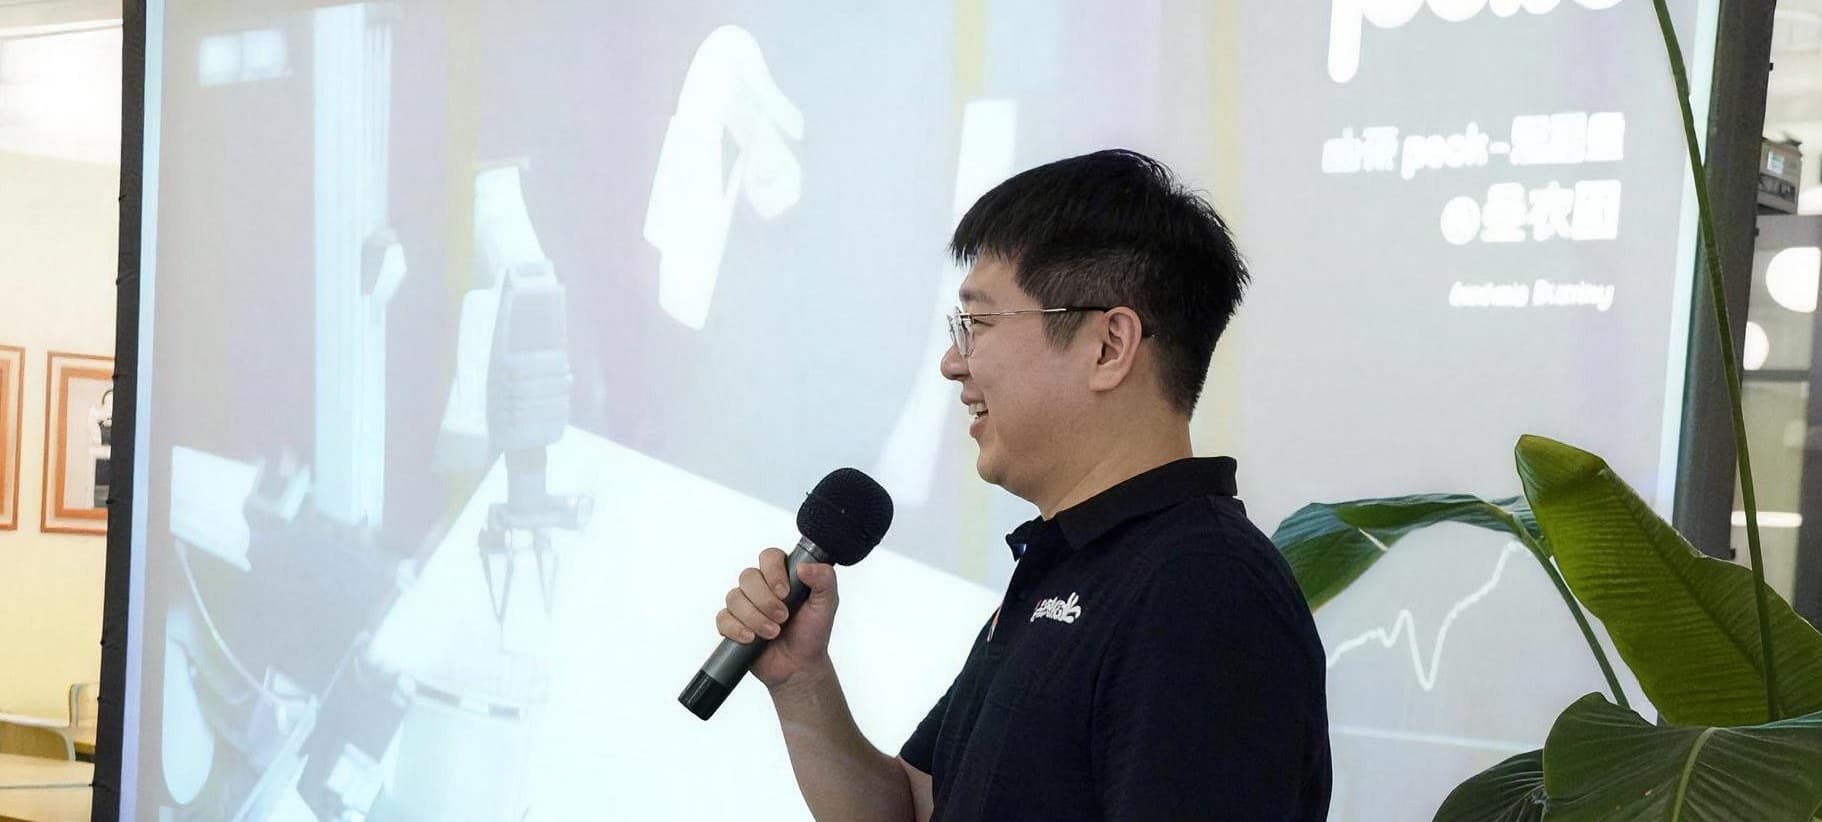
世界人工智能大会WAIC 2026于7月17至20日在上海举办,破壳机器人创始人许华哲受邀出席了大会多项活动。 在大会闭幕式上,破壳机器人作为上海市人工智能重点项目代表完成现场签约。上海市委副书记、市长龚正,市委常委、副市长陈杰等市领导出席仪式,共同见证了本次签约。 与此同时,破壳机器人也与上海期智研究院达成正式合作,入驻「SQZ人工智能创业中心」——该中心依托上海期智研究院在量子计算、机器人等领域的科研实力,搭建从零到一原始创新孵化、从一到N产业加速的双功能平台。 7月18日,作为首批九家入驻团队之一,破壳机器人创始人许华哲与上海期智研究院院长姚期智院士及其他企业代表共同参与推杆启动仪式。 从源头创新体系的孵化支持,到市级重大项目的产业认可,共同勾勒出破壳机器人的发展路径:以长期科研积累为基础,围绕通用机器人持续突破关键技术,并将这些能力推向真实场景与产业应用。 大会期间,许华哲作为破壳机器人创始人,先后受邀参与多个讲座论坛,围绕具身GPT时刻、通用操作技术路径与行业竞争生态,分享了他对通用家庭机器人未来的判断。
数据Scaling最重要的,是先把数据分布度量清楚
在昆仑万维的主题对谈中,许华哲提出,具身智能的“GPT时刻”不能以实验室内完成一次漂亮演示来判断。真正的标志,是模型脱离原有研发团队后,仍能部署到不同国家、不同用户和不同机器人本体上,通过自然语言交互直接完成任务。 这一能力首先体现为零样本泛化,即机器人进入一个新环境后,无需重新采集数据和训练,就能完成相应任务。同时,通用能力还应包含小样本泛化:面对高度特殊或困难的任务,机器人只需十几分钟或半小时的人类演示,便能快速掌握新的技能。 而通往这一时刻,盲目堆叠数据量并非关键——许华哲认为,在数据规模化之前,首先要建立数据分布的度量方法,判断不同任务、物体和场景究竟带来了多少新增信息。只有覆盖足够丰富的现实数据分布,机器人才能形成真正的通用能力。
想让机器人在哪里好用、数据分布就需要往哪里靠
在澎湃科技举办的具身圆桌中,许华哲进一步谈到家庭机器人的路线选择。在他看来,家庭不是工业机器人成熟后的自然延伸,而是拥有独立数据分布、任务结构和安全要求的复杂场景。 他将家庭类比为一种慢速的、更加泛化的工业场景,机器人面对的不再是固定工位和标准物体,而是衣物、餐盘、玩具等高度非标准化的对象;除了完成任务,还应考虑柔顺控制、异常恢复、人工接管、物理安全与隐私安全。因此,选择家庭机器人,就意味着企业需要从一开始就需要有围绕家庭场景采集数据、训练模型,并建立完整的系统闭环。 谈及行业竞争,许华哲认为,当前阶段更重要的不是急于划分竞争对手,而是共同把机器人“做work、做好用”。不同团队可以在数据采集等环节开展合作,共同扩大行业价值。只有技术长期无法落地、各方只能争抢有限资源时,竞争才会成为内卷;一旦机器人真正创造出巨大的服务价值和工业价值,企业之间的竞争就会转化为增量市场中的良性竞赛。
Physical AGI,接地气的名字就是「通用干活」
“Physical AGI 看似宏大,落实到现实世界,实际上就是让机器人能够在任何地方真正通用干活”,这是许华哲在清华大学与上海期智研究院组织的实体世界智能科学论坛分享中所提到的观点,他描述具身智能的终极目标是任意场景、任意任务、任意物体、任意状态下的通用操作能力。 实现这一目标不能只依靠更大的模型,而是一项贯穿硬件、传感器、物理理解、动作优化与系统控制的全链路工程。许华哲将其归纳为“灵巧”与“泛化”两条相互耦合的技术路径,机器人既要能完成精细复杂的操作,也要能适应不同物体、光线、背景、空间和任务,并补齐高成功率和高速度。它不仅要能做,还要在长期运行中稳定地做,并达到真实服务所需的效率。 破壳机器人展示的麻婆豆腐Demo,正是对这一技术体系的综合验证:机器人需要连续完成切豆腐、起锅烧油、翻炒和收尾等长程任务,并应对光线、任务流程及空间位置等人为干扰。 “麻婆豆腐只是一个开始。”许华哲表示,破壳机器人的目标是让更多面向家庭的任务逐步落地,让机器人真正走进千家万户。 WAIC 2026 记录了具身智能产业的发展,也让大众似乎看到了未来世界的样子。正如许华哲在接受央视《焦点访谈》采访时所说,“论坛上大家讲的内容越来越深了,前两年仍需科普‘泛化’的定义,而今年已经不需要了。”
当泛化不再是需要反复普及的概念,具身智能的竞争也进入下一阶段——从证明机器人需要通用能力,转向回答如何通过数据、模型与系统工程实现通用能力。 未来,破壳机器人将继续沿着面向家庭的技术路线,推进数据、模型与系统能力建设,实现让通用机器人从实验室走进千家万户的理想。